Pukotine na betonu i drugim građevinskim površinama često je potrebno pažljivo pregledati, izmeriti i pratiti kroz vreme. Taj posao se i dalje u velikoj meri oslanja na vizuelni pregled stručnjaka, što može biti sporo, naročito na velikim objektima, teško dostupnim delovima konstrukcije ili površinama sa mnogo oštećenja.
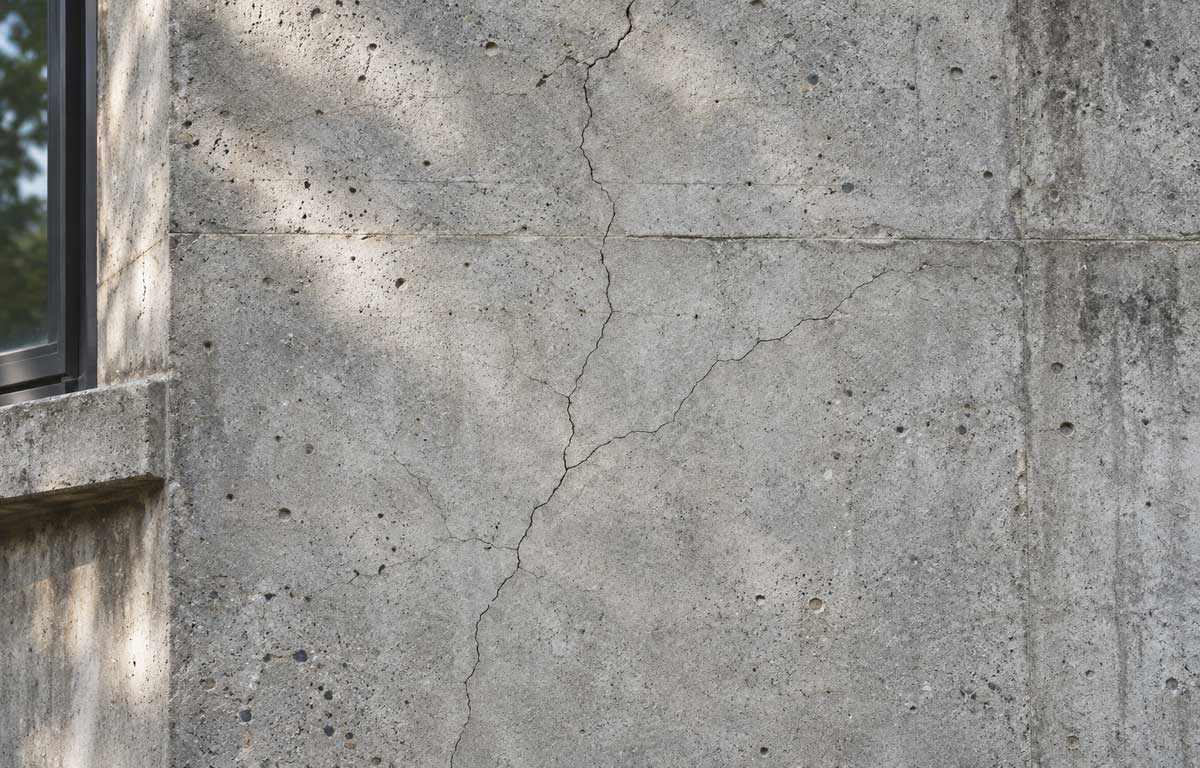
Pukotina na betonskoj površini (Foto: AI generated)
Istraživači Yongchang Zhang i Panpan Geng predstavili su model zasnovan na veštačkoj inteligenciji koji sa fotografije ne samo da prepoznaje pukotinu, već određuje njen položaj, širinu, dužinu i pravac pružanja.
Rešenje je namenjeno preciznijoj i bržoj kontroli stanja konstrukcija, uz mogućnost primene na uređajima ograničene računarske snage.
Oglas
Sistem koji razlikuje pukotinu od senke i teksture
Prepoznavanje pukotine na fotografiji nije uvek jednostavan zadatak. Neujednačeno osvetljenje, senke, fleke, tragovi vlage, gruba tekstura betona i spojevi elemenata mogu da liče na oštećenje i dovedu do pogrešne procene.
Zato predloženi model najpre obrađuje fotografiju kako bi poboljšao osvetljenje, pojačao kontrast i smanjio šum. Pri tome treba da sačuva tanke, slabo vidljive pukotine koje bi jednostavnija obrada slike mogla da ukloni.
Nakon toga, mreža analizira detalje na različitim nivoima. Jedan deo sistema čuva sitne karakteristike površine i ivice pukotine, dok drugi posmatra širu sliku kako bi razlikovao stvarno oštećenje od tragova koji mu samo nalikuju. Ugrađeni mehanizmi pažnje dodatno usmeravaju analizu na delove fotografije koji su važni za prepoznavanje pukotine.
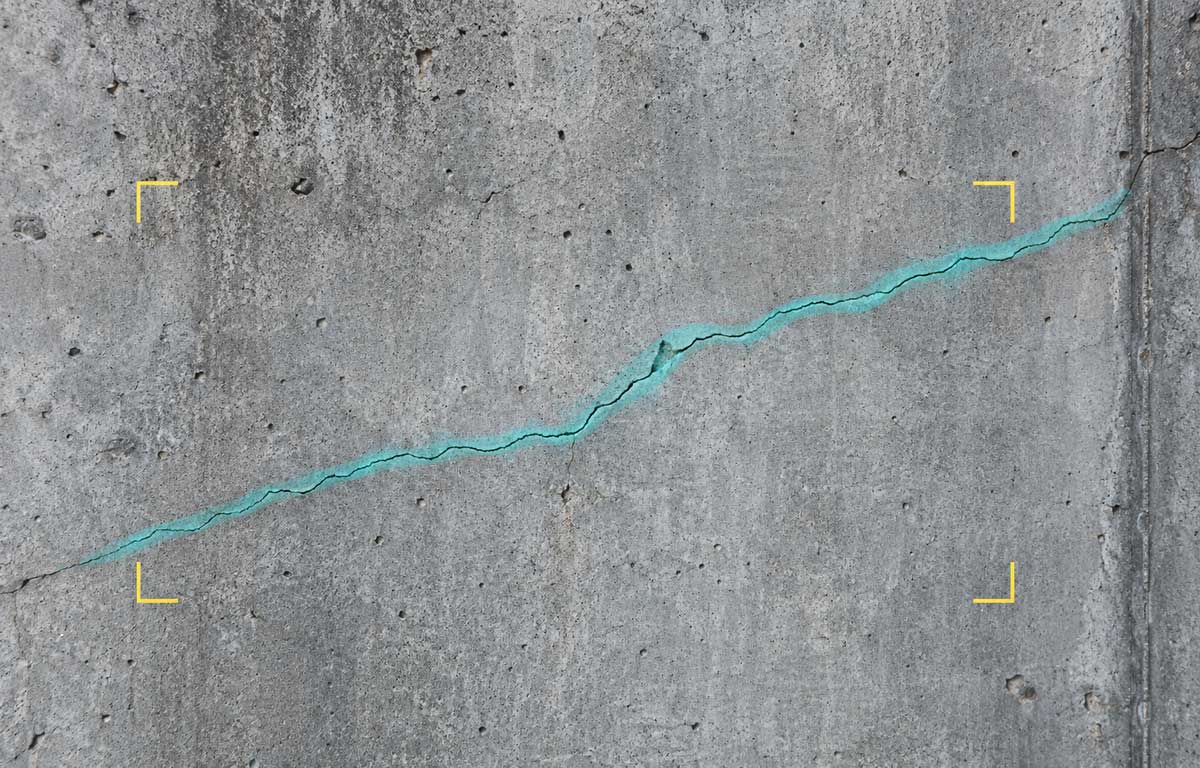
Računarski vid označava pukotinu (Foto: AI generated)
Od uočavanja do merenja
Većina sistema za analizu slike može da označi područje na kom se nalazi pukotina. Model LWN-MFF ide korak dalje, jer istovremeno određuje osnovne parametre oštećenja.
Pored položaja pukotine, sistem procenjuje njenu širinu, dužinu i orijentaciju. Kako bi rezultat sa fotografije dobio praktičnu vrednost, mere u pikselima pretvaraju se u milimetre na osnovu razmere slike, udaljenosti kamere i njenih tehničkih parametara.
Takav pristup mogao bi da olakša praćenje promena na istom mestu tokom vremena i da obezbedi ujednačenije podatke za pregled konstrukcija.
Testiranje na javno dostupnim bazama
Autori su model proveravali na skupovima fotografija Concrete Crack Images for Classification i SDNET2018. Za potrebe istraživanja ručno su dopunili oznake granica i središnjih linija pukotina, jer javno dostupne verzije ovih baza uglavnom sadrže samo informaciju da li pukotina postoji na slici.
Na skupu SDNET2018 model je ostvario AP@0,5 od 84,3 odsto, dok je na drugom skupu dostigao 81,6 odsto. U poređenju sa modelom YOLOv11s, koji se često koristi za brzo prepoznavanje objekata, novi model je imao bolji rezultat, uz manji broj parametara i niže računarsko opterećenje.
Model ima 4,2 miliona parametara i zahteva 8,9 GFLOPs po slici. Na računaru sa grafičkom karticom NVIDIA RTX 3090 obrađivao je 76 slika u sekundi, odnosno jednu fotografiju za oko 13,2 milisekunde.
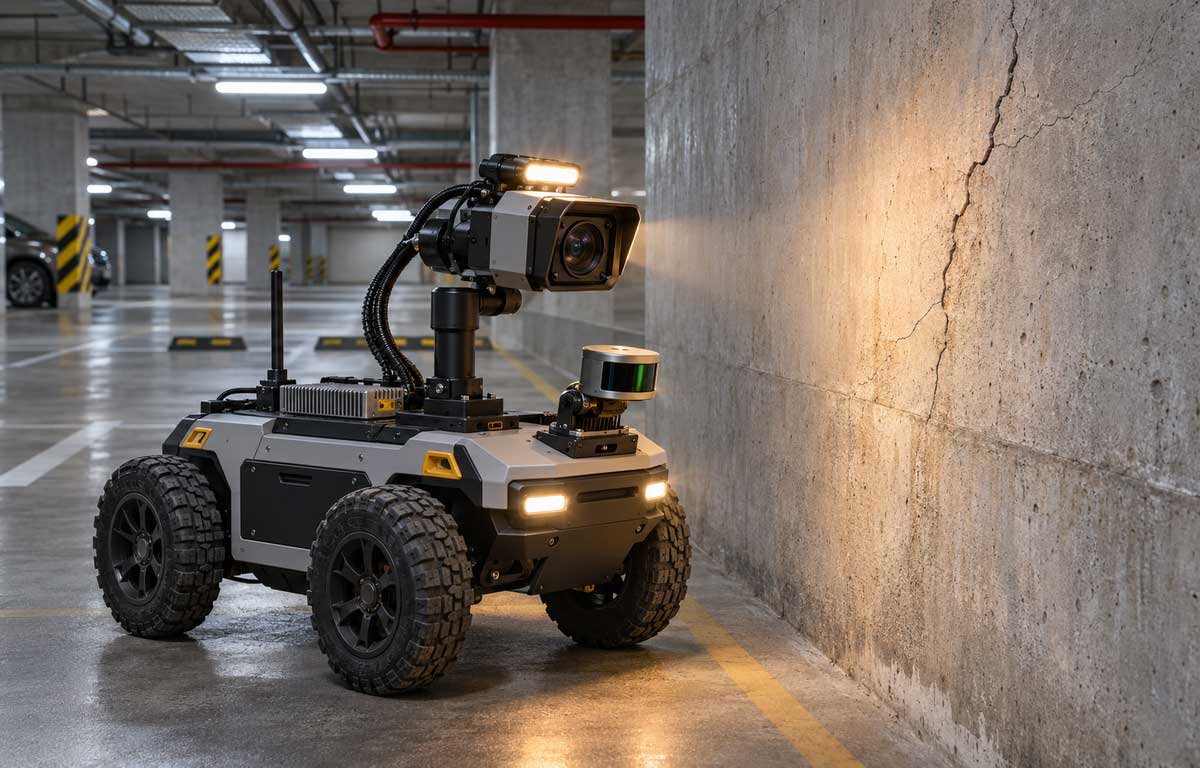
Dalji rad trebalo bi da obuhvati razvoj modela za rad na dronovima i robotima (Foto: AI generated)
Greška pri merenju manja od 5 odsto
Dodatna provera obavljena je na 30 fotografija koje su obuhvatile tanke, široke, zakrivljene i isprekidane pukotine, kao i površine sa neujednačenim svetlom i prljavštinom. Prosečna relativna greška pri proceni širine iznosila je 4,21 odsto, a pri određivanju dužine 3,87 odsto.
Autori ukazuju da sistem i dalje ima ograničenja. Njegova pouzdanost može biti manja kada pukotinu prekrivaju jake senke ili veća količina prljavštine, kao i kada je razlika između oštećenja i podloge veoma mala. Model trenutno analizira dvodimenzionalne fotografije, pa ne može da odredi dubinu pukotine.
Dalji rad trebalo bi da obuhvati više fotografija iz zahtevnih uslova, povezivanje sa senzorima dubine i razvoj modela za rad na dronovima, robotima i drugim mobilnim uređajima za pregled objekata.
Istraživanje je objavljeno u časopisu Journal of Engineering and Applied Science.